
 Επικοινωνία
 Πώς να κάνετε αγορές;

Παράδοση
Οδηγός αγορών
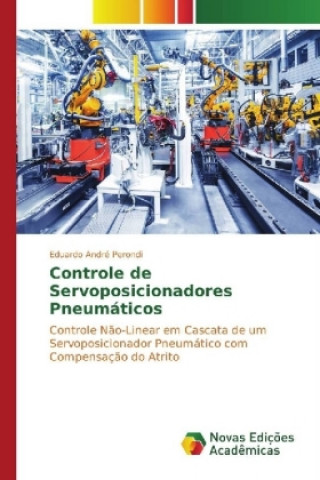
Controle de Servoposicionadores Pneumáticos
 Πορτογαλική
 140 b
 Παράδοση στην Ελλάδα
Έως 30 ημέρες για επιστροφή
Οι πελάτες αγόρασαν επίσης


 /
 Χαρτόδετο
 43.21
€


 /
Χαρτόδετο
20.10
€

 /
Χαρτόδετο
8.89
€
 /
 Audio CD
17.90
€


 /
Audio CD
13.50
€


Os servoposicionadores pneumáticos s?o relativamente baratos, leves, n?o poluentes e de fácil montagem e operaç?o. Eles também apresentam uma relaç?o força/peso que os torna bastante atraentes para aplicaç?es em robótica. Entretanto, as grandes n?o-linearidades presentes nos sistemas pneumáticos e a dificuldade de obter modelos acurados t?m impossibilitado a sua aplicaç?o prática em problemas de controle preciso de posiç?o. Para tanto, desenvolveu-se um modelo n?o-linear preciso para um servoatuador pneumático com atrito equacionado com base em um modelo Lugre, cuja estrutura, além de levar em conta os principais comportamentos macroscópicos n?o lineares do atrito, é adequada para uso em esquemas robustos de observaç?o e compensaç?o em tempo real. Com base na modelagem desenvolvida, e a partir de uma discuss?o das dificuldades de controle dos sistemas pneumáticos de posicionamento, prop?e-se uma estratégia de controle em cascata com compensaç?o do atrito para superar diversas dificuldades dinâmicas estruturais destes sistemas de posicionamento. Apresentam-se resultados de simulaç?es e de experimentos que comprovam a eficácia e efici?ncia da estratégia proposta.


Πληροφορίες για το βιβλίο
Πορτογαλική

Χαρίστε αυτό το βιβλίο σήμερα
Είναι εύκολο
1 Προσθέστε το βιβλίο στο καλάθι σας και επιλέξτε παράδοση ως δώρο 2 Ως ανταμοιβή θα σας στείλουμε ένα κουπόνι 3 Το βιβλίο θα φτάσει στη διεύθυνση του παραλήπτηΜπορεί να σας ενδιαφέρει


 /
Χαρτόδετο
160.56
€
 /
Σκληρόδετο
152.65
€


 /
Χαρτόδετο
38.91
€
 /
Σκληρόδετο
66.82
€


Γεια σας! Είμαι ο Libroamiko, ο σύμβουλος βιβλίων σας.
Πώς μπορώ να σας βοηθήσω;